Robótica
Los robots humanoides aprenden a jugar al fútbol solo con la visión
Un nuevo sistema de inteligencia artificial conecta directamente lo que el robot ve con sus movimientos para perseguir y golpear el balón en tiempo real
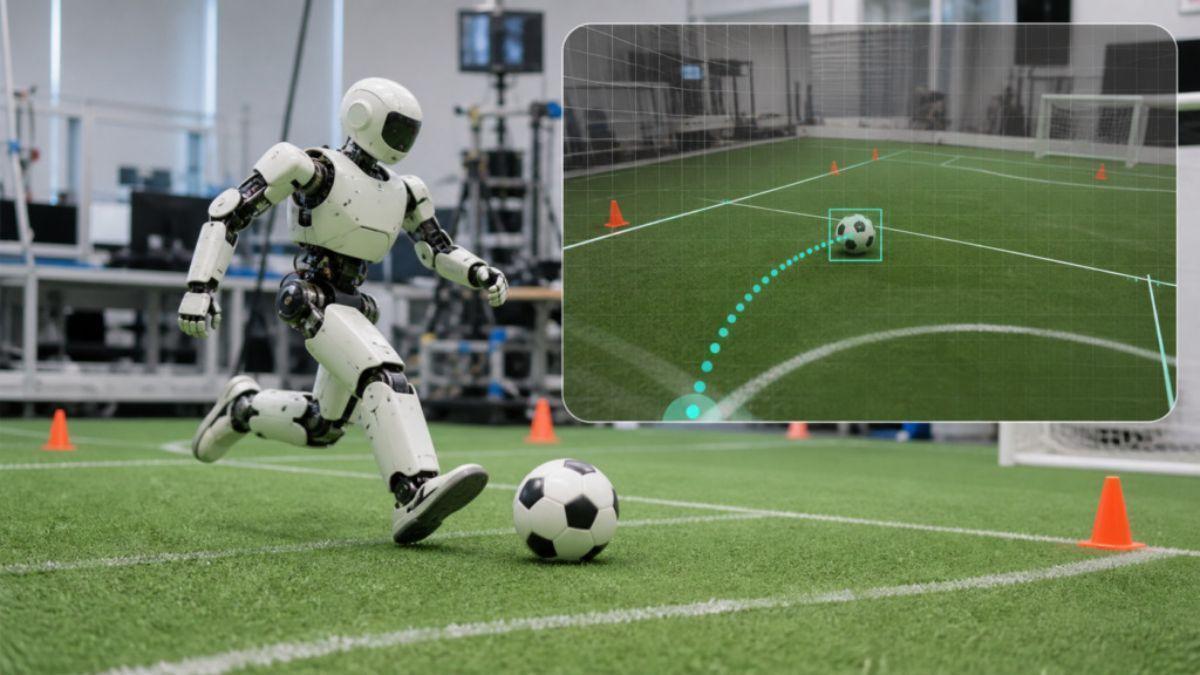
La tecnología permite a un robot humanoide reaccionar ante un balón en movimiento sin depender de un sistema externo que calcule continuamente su posición. / Crédito: Alpha Bionic.
 Añádenos en Google
 Por qué confiar en El Periódico
Un robot humanoide ha aprendido a jugar al fútbol utilizando únicamente la información visual de sus cámaras. En lugar de separar la percepción del movimiento, un nuevo sistema de inteligencia artificial aprende a transformar lo que ve en acciones físicas para perseguir el balón y golpearlo con precisión. El avance, desarrollado por la firma Alpha Bionic y publicado en la revista Science Robotics, apunta a una vía prometedora para construir robots capaces de desenvolverse en entornos reales y cambiantes.
La novedad no está tanto en que una máquina sea capaz de dar una patada a un balón como en la manera en que aprende a hacerlo. Tradicionalmente, muchos sistemas robóticos funcionan mediante una cadena de módulos: una cámara detecta un objeto, otro sistema calcula su posición, un planificador decide qué hacer y, finalmente, un controlador transforma esa decisión en movimientos. El problema es que cualquier retraso o error entre esas etapas puede propagarse hasta provocar una respuesta poco precisa, según se explica en una nota de prensa.
Un enfoque integrado
El nuevo enfoque intenta eliminar parte de esa separación. En lugar de tratar la percepción y el movimiento como problemas independientes, el sistema los conecta dentro de un mismo controlador basado en aprendizaje por refuerzo. El robot aprende en simulación a ejecutar habilidades futbolísticas y utiliza unos principios motores para favorecer movimientos coordinados y con apariencia natural.
La clave está además en no enseñar al robot humanoide en un mundo perfecto. Durante el entrenamiento, una "percepción virtual" reproduce problemas habituales de las cámaras reales, como ruido, errores de detección y observaciones incompletas. De este modo, la inteligencia artificial aprende a actuar aunque la información visual sea imperfecta, en lugar de depender de que otro sistema le entregue constantemente una estimación exacta de dónde está el balón.
Cifras positivas y pruebas en entornos reales
Los resultados son muy auspiciosos. Según el estudio, el método reduce un 46 % el error en la estimación de la posición del balón y rebaja hasta un 64 % el tiempo necesario para efectuar el golpeo frente a un sistema basado en reglas. En posiciones delanteras, el robot humanoide alcanza alrededor de un 90 % de acierto en los lanzamientos. Los experimentos también se llevaron a cabo en escenarios dinámicos y en competiciones reales.
El robot empleado es un Booster T1, y el experimento representa un caso especialmente exigente para la llamada inteligencia artificial encarnada. Jugar al fútbol obliga a coordinar visión, equilibrio, desplazamiento, sincronización y contacto físico en un entorno donde todo puede cambiar en una fracción de segundo. Precisamente por eso, el campo de juego funciona como un banco de pruebas muy útil: una percepción imperfecta puede traducirse inmediatamente en un mal paso o en un golpeo fallido.
El avance integra percepción y movimiento mediante aprendizaje por refuerzo y podría tener aplicaciones en robots que trabajan en entornos reales e impredecibles. / Crédito: Cash Macanaya en Unsplash.
Aplicaciones en diversos ámbitos
La importancia de esta investigación, sin embargo, va mucho más allá del deporte. Un robot humanoide que trabaje en una fábrica, un almacén o un entorno de servicios también tendrá que enfrentarse a objetos que no están exactamente donde esperaba, personas que bloquean parcialmente su campo de visión, cambios de iluminación o movimientos inesperados. Diseñar sistemas capaces de incorporar esa incertidumbre directamente en el proceso de control podría hacerlos más resistentes ante situaciones reales.
Sin embargo, el sistema ha sido entrenado para una familia concreta de habilidades futbolísticas y todavía necesita validación específica antes de trasladar la misma estrategia a otras tareas. Además, un controlador aprendido puede resultar más difícil de diagnosticar cuando algo falla: determinar si el problema procede de la percepción, del modelo interno o del movimiento sigue siendo un reto.
Referencia
Learning vision-driven reactive soccer skills for humanoid robots. Yushi Wang et al. Science Robotics (2026). DOI:https://doi.org/10.1126/scirobotics.aed1152
Robots que se muevan en la incertidumbre
El aporte más importante está en enseñar a los robots humanoides a convivir con la incertidumbre. En lugar de intentar limpiar primero todos los errores de la visión y actuar después, esta investigación apuesta por que la propia inteligencia artificial aprenda a moverse teniendo en cuenta que sus ojos, al igual que los humanos, pueden equivocarse.
El fútbol es solo el terreno de juego: el objetivo real es conseguir máquinas capaces de actuar con mayor naturalidad en un mundo que nunca ofrece información perfecta.
Fuente: Levante - EMV
- Martina (28 años) se fue a vivir a una aldea del siglo XVIII tras sufrir una depresión: 'Hay muchas identidades aquí. Está mi esencia, la esencia de la casa y la esencia de mi abuela
- La Audiencia de Tarragona analiza si el juez que investiga a Montoro pierde el caso en favor de Madrid
- Bernat (40 años) vive solo en una cabaña reciclada en medio del bosque: 'Yo ya no soy consciente del paso del tiempo. Puede hacer casi un año que no voy al supermercado, ni a la gasolinera...
- Premios Emmy 2026: los mejores 'looks' de la alfombra roja, de Zendaya vestida de joya al oro líquido de Selena Gomez
- Jennifer (43 años) dejó por amor un despacho de abogados en Barcelona para ser profesora de pilates por los pueblos
- Bolaños no se conforma con la respuesta del CGPJ a su queja contra el juez Peinado y exige que se investigue
- Asesinada en México una universitaria española que estaba de intercambio
- El CIS publica su primera encuesta con estimación de voto tras la crisis de Ceuta